10mm角パイプ用1軸アームジョイントの3Dプリント設計
電子工作や基板のハンダ付け確認用にUSB顕微鏡を導入したものの、付属のスタンドでは可動範囲が狭く、作業スペースを圧迫していました。そこで手元を広く使え、自由な位置に固定できる可動アームを探し、安価なアームを購入しました。
同じものが無かったので類似のもの
しかし、この市販品は構造的な欠陥を抱えていました。関節部のネジをいくら強く締め込んでも保持力がまったく足りず、手で少し触れただけで簡単にぐらついてしまいます。顕微鏡のような微細な位置決めを必要とする用途では、このぐらつきは致命的であり、実用に耐えませんでした。
一方で、骨格として使われていた黒い金属製の角棒(10mm角)自体は十分な剛性を持っていました。そこで、使い物にならない関節部分をすべて撤去し、3Dプリンタを使って強固にロックできるジョイントを自作することにしました。
角パイプを再利用した高剛性な可動アームの構想
今回の目的は、手元に残った10mm角の金属棒をベースに、作業位置を自在に変えられる頑丈なアームを再構築することです。
市販品のような頼りない摩擦固定ではなく、ボルトとナットによる機械的な締め付け力を最大限に活かせるヒンジ構造を目指します。アーム全体の骨格は金属パイプが担うため、3Dプリント部品には「パイプとの確実な締結」と「関節部での強力な摩擦力」の2点に特化した役割を持たせます。
工具レスで確実にロックできる1軸関節の要件
製作にあたって設定した目標は以下の通りです。
- 定性的目標:アーム先端にUSB顕微鏡を取り付けた状態で垂れ下がらず、微細な位置調整を行っても揺れが即座に収束すること。
- 操作性の目標:六角レンチやスパナなどの工具を使わず、手回しレバーだけで確実に本締め・解除ができること。
- 寸法精度:10mm角のパイプに対してがたつきなく圧入でき、長期間の使用でも結合部が緩まないこと。
樹脂製パーツの強度不足とボルトの空回り
樹脂を熱で溶かして積み上げる一般的な3Dプリンタで可動関節を設計する場合、以下の課題をクリアする必要があります。
- 締め付け時のボルト空回り
関節を強固に固定するにはM6クラスの太いボルトが必要ですが、片側を工具で押さえながら反対側のノブを回す構造では、片手でのスムーズな位置調整ができません。ボルトの頭を樹脂側で確実に固定する必要があります。 - 樹脂部品の肉厚と剛性不足
薄いスリーブ構造では締め付けトルクに負けて割れてしまい、逆に厚すぎると外形が肥大化します。特に家庭用3Dプリンタでは、内部に空洞(格子状の隙間)ができる設定になると、強度が著しく低下する問題があります。 - 樹脂積層特有の内径収縮
角パイプを差し込むメス側の開口部は、設計値通りに出力すると溶けた樹脂の膨らみや収縮により内径が狭くなり、パイプが入らなくなります。
肉厚1.5mmのシェル設計と根角ボルトによる回り止め
CADソフトにはFreeCADを使用し、PLAフィラメントを用いて造形を行いました。上記の課題を解決するために盛り込んだ設計上の工夫は以下の3点です。
1.5mm厚のソリッド設計と0.5mmのクリアランス設定
角パイプの受け口となるスリーブ部分の肉厚は1.5mmに設定しました。使用している安価な3Dプリンタ(2020年に購入した LABISTS X1 MINI 3D Printer)の経験則から、肉厚を1.5mmに設定することでスライサーソフト上で内部の空洞が発生せず、すべて外周壁の樹脂で埋まった強固な板が生成されます。これにより、余計な厚みを持たせることなく破断に強い構造を実現しました。
また、出力時の寸法収縮によって内径が約0.5mm狭くなる特性を考慮し、10mm角の棒に対してスリーブ内径を10.5mmでモデリングしました。これにより、削り加工などの後処理をすることなく、パイプががたつきなくぴったり収まります。パイプとの固定には、元の棒に開いていた穴を流用し、横からM4ネジで貫通固定しています。
M6根角ボルトによる確実な回り止め
ジョイントの可動軸には、手持ちの余り部品であったM6の根角ボルト(角根丸頭ボルト/キャリッジボルト)を採用しました。首下に四角い角根があるため、ジョイントの片側に四角いザグリ穴を設けて角根を落とし込む設計にしました。これにより、ボルト頭が樹脂に噛み合って完全に回り止めされ、反対側から締め込む際にボルトが空回りすることが一切なくなります。
レンチ形状の手締めレバー
締め付け側には、M6六角ナットをはめ込む専用のレバーパーツを設計しました。ナットを加熱圧入するのではなく、メガネレンチのように六角形の窪みへナットをそのまま落とし込む構造としています。手で握りやすいレバー形状にしたことで、指先の力だけで十分なトルクをかけられるようにしました。
がたつきなく強固にロックできる関節の完成
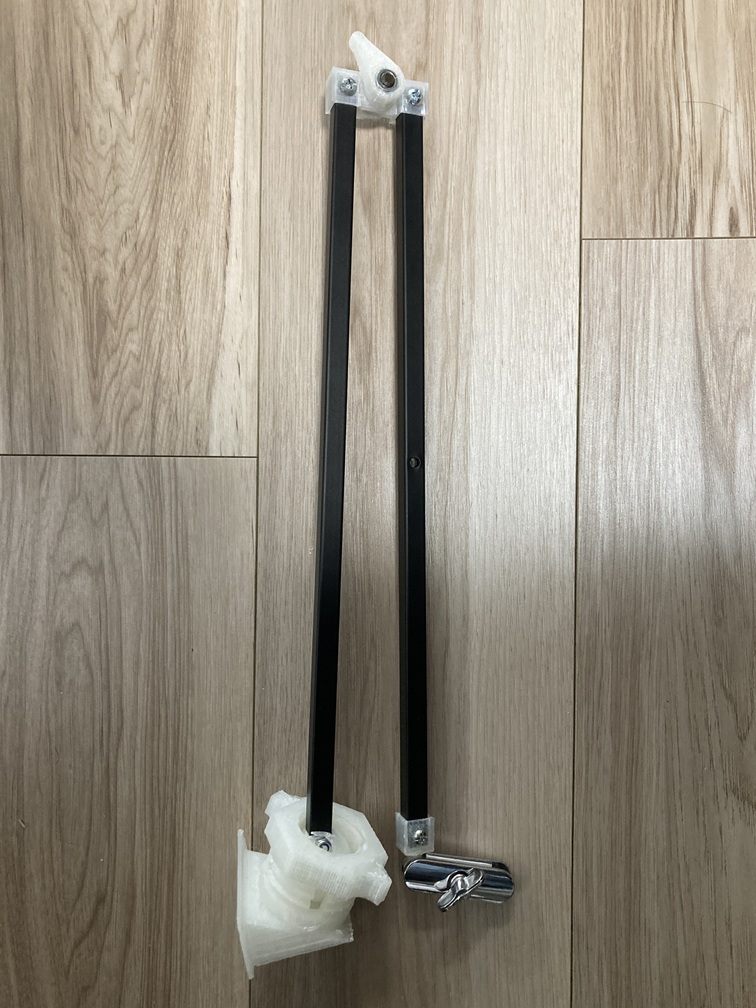
完成したアームジョイントを10mm角パイプに組み付け、動作確認を行いました。
内径10.5mm・肉厚1.5mmで出力したスリーブ部分は、金属パイプに対して吸い付くようにタイトに嵌まり、M4ネジで締結することで一体化したような剛性が得られました。
関節部分の根角ボルトとレンチ型レバーの組み合わせも極めて良好に機能しています。片手でレバーを半回転ほど回すだけで完全にロックされ、市販アームにあった嫌なぐらつきは一切発生しません。顕微鏡のピント調整を行っても揺れがすぐに収まり、ストレスなく観察作業が行える構造になりました。
まとめ
市販アームの関節保持力不足を解消するため、10mm角パイプを流用した高剛性アームジョイントをFreeCADとPLAで設計しました。1.5mm厚による中実化と0.5mmのクリアランス補正でパイプとの精密な結合を実現し、M6根角ボルトとレンチ型レバーにより工具不要で強固にロックできる1軸ヒンジを完成させました。ぐらつきのない安定したアーム構造が得られました。